Articles
TARS 在 ICRA 2026 上展示具有先进仿生灵活性的 DexHand 人形机器人平台
TARS 凭借其 DexHand 平台在国际上首次亮相,在 IEEE 领先的国际机器人会议 ICRA 2026 上进行了具有里程碑意义的亮相,引起了实业家和学术界的高度关注。
TARS 博士TARS 首席科学家兼联合创始人丁先生在全体会议上发表了主题演讲。
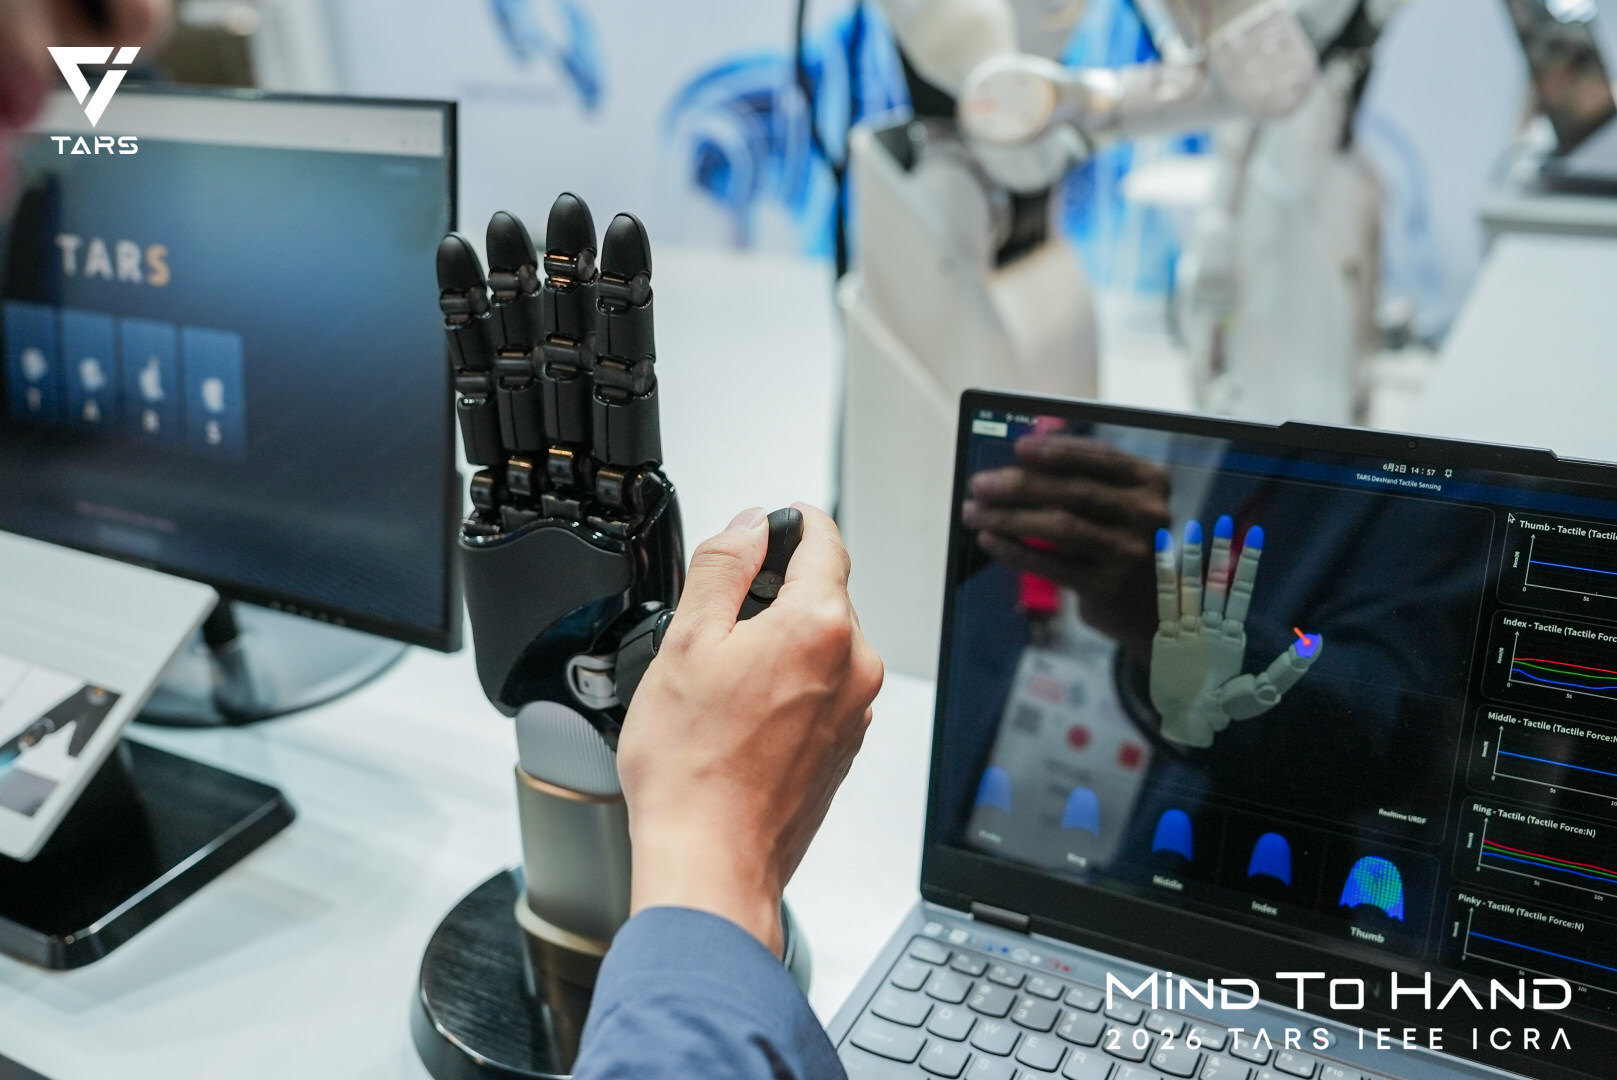
TARS 的 DexHand 演示展示了全部 26 个英文字母手语手势,并受邀进行实时镜像控制交互,从而现场证明了系统的仿生保真度和低延迟响应能力。
DexHand 的核心是建模的 21 自由度架构1:1 人体掌骨和指骨拓扑。与在复杂运动过程中引入运动学畸变的传统平行关节设计不同,DexHand 复制了拇指 CMC 和 MCP 关节的空间收敛,消除了运动盲点。它自主研发的关节集成了高精度减速器,将间隙减小到极小范围,实现丝滑的微操作。
这种仿生结构还解决了人工智能最紧迫的瓶颈之一:模拟与现实之间的差距。 TARS 的 SenseHub 捕捉真实人体运动数据并绘制地图,从而提高数据利用率,且不会造成任何损失。
DexHand 的指尖集成了超高分辨率微型摄像头模块,能够在超过 240Hz 的频率下捕捉细至 0.05mm 的微观纹理。其 AWE 3.0 体现的基础模型使机器人能够了解硬度、粗糙度和滑动风险等物理特性,并预测发生情况,而不仅仅是事后做出反应。
在制造方面,DexHand 的刚性准直驱设计仅使用三种电机类型和减速器类型,专为自动化装配线而设计。
"IEEE ICRA 2026 是理想的舞台TARS 首席科学家兼联合创始人丁博士说道:“TARS 的 DexHand 是人类智能与机器人动作之间的优化界面。”
Interested in this item?